MicroDuck
MicroDuck一只399美元的鸭子,正在撬动整个机器人行业
——具身智能的"树莓派时刻"
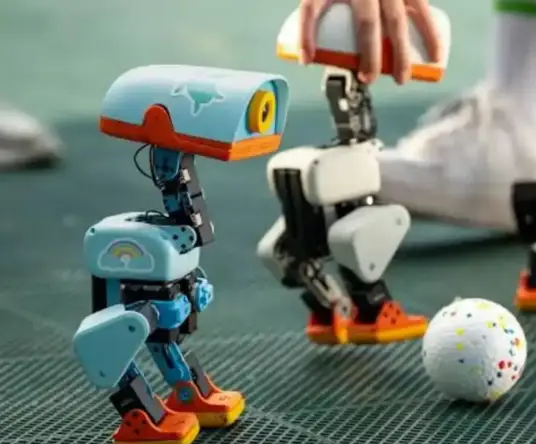
2026年8月27日,AI开源社区Hugging Face旗下法国机器人公司Pollen Robotics发布了一款售价399美元的双足机器人——Microduck。一只25厘米高、不到800克重的小黄鸭,在开售后24小时内拿下了超过260万美元的订单,高峰期平均每4秒卖出一台。截至目前,订单已超过10500台,销售额突破400万美元,发货排期拉长至4至6个月。
这不是一只普通的玩具鸭。它的每一步行走、每一次摔倒后的自恢复、每一个踢球动作,都不是人类手写的脚本,而是通过强化学习在仿真环境中自己学出来的。而训练它的整套代码——从仿真环境到算法管线——全部开源。
一、它到底能干什么
打开包装盒,你会拿到一只四色可选的机器鸭(天空蓝、石墨灰、奶油白、薰衣草紫)、一只游戏手柄和几样配件。通电后,Microduck出厂自带七种预设行为:
- 走路:拿手柄推摇杆,它迈开两条小短腿前进,步态摇摇晃晃但稳
- 坐下/站起:按键触发,动作流畅
- 摔倒自恢复:把它推倒,它四脚朝天躺一秒,然后扭动身体翻身站起
- 踢球:低头瞄准,一脚踢出
- 用喙夹取物品:铰接式鸭嘴可叼起袜子、马克笔等轻量物体
- 轮滑:脚上装上可拆卸的轮滑底座,切换为"溜冰模式"
这些动作不是预设的动画序列,而是神经网络推理的输出。每一个出厂行为都是Pollen工程师在MuJoCo仿真环境中用PPO算法训练出来的独立ONNX模型。
但真正让人兴奋的不是出厂的七个动作,而是你可以自己训练新的动作。
二、为什么说它是"树莓派时刻"
2012年,树莓派用35美元让计算机教育从实验室走向了宿舍。2026年,Microduck正在做同样的事——把具身智能的开发门槛从数万美元压到399美元。
过去,要跑通一个"仿真训练→真机部署"的机器人项目,你需要:
| 环节 | 传统成本 | Microduck |
|---|---|---|
| 真机硬件 | 数千至数万美元 | 399美元 |
| 仿真环境 | 自建或购买商业许可 | MuJoCo,全开源 |
| 训练管线 | 需要专业RL工程团队 | PPO脚本开箱即用 |
| 部署流程 | 需要硬件适配经验 | ONNX导出,一键部署 |
Hugging Face联合创始人克莱姆·德朗格在发布当天说:"欢迎来到开源平价机器人的时代。"
这个定价不是偶然。创始人托马斯·沃尔夫把销售目标定为2万台——因为历史上最畅销的机器人产品销量也在这个量级。按目前的速度,超额完成几乎没有悬念。
三、硬件拆解:800克里装了什么
Microduck的硬件由中国深圳矽递科技(Seeed Studio)代工生产。这家公司也是Reachy Mini的制造方,和Hugging Face已有成熟的协作关系。
核心计算单元:
主控芯片采用瑞芯微RK3566,四核Cortex-A55@1.8GHz,集成1 TOPS NPU。配合1GB LPDDR4内存和32GB eMMC存储。整板最大功耗仅5.25W,这对电池供电的桌面机器人来说是"甜点功耗"区间。
这颗芯片不需要跑大型推理,它以50Hz的频率(每20ms一个控制周期)驱动15个舵机。实测15022个控制周期中仅失帧3次,失帧率约0.02%。
感知系统:
| 传感器 | 用途 |
|---|---|
| 广角摄像头 | 视觉识别、场景观测 |
| 8×8 ToF激光雷达 | 近距离测距、避障 |
| 双IMU(机身+头部) | 姿态解算、摔倒检测、自复位 |
| 麦克风/扬声器 | 音频交互 |
| 双NFC天线 | 近场通信触发动作 |
| Wi-Fi 6 / 蓝牙5.0 | 无线通信 |
执行系统:
全身15个Dynamixel串行总线舵机:双腿12个(行走、平衡、姿态调整)、颈部2个(头部跟随)、鸭嘴1个(微型夹持)。所有舵机挂在同一条串口总线上,由robotd独占控制。
四、软件架构:七个Rust守护进程
如果硬件是Microduck的身体,那么用Rust从零手写的控制系统就是它的神经中枢。这块RK3566上跑着七个守护进程,通过Unix Socket上的JSON-RPC 2.0协议互相通信。
| 守护进程 | 职责 |
|---|---|
| robotd | 唯一能碰电机的进程,50Hz控制环,运动学、策略推理、安全层 |
| configd | WiFi配置、机器人身份、手柄配对——即使robotd挂了也能用 |
| updaterd | 固件更新:签名验证、版本切换、健康门禁、自动回滚 |
| btd | 蓝牙GATT透传,纯传输适配器 |
| padd | 手柄输入转发 |
| mediad | 摄像头/麦克风、WebRTC视频流 |
| tofd | 8×8 ToF深度传感器数据发布 |
这个架构有三个值得学习的核心设计决策:
第一,执行权收敛到单一权威。 系统中只有robotd能操作舵机。所有外部指令——手柄、手机App、命令行——都只能发送"意图"(intent),由robotd内部的安全层决定能不能执行。没有任何路径能绕过摔倒检测和关节限位。
第二,恢复路径不依赖机器人本体。 configd和updaterd对robotd没有依赖。一台控制环起不来的机器人,恰恰最需要被重新配网或回滚——所以这些"急救通道"必须独立于被救的对象。
第三,不使用ROS。 团队明确评估了HTTP/WebSocket、D-Bus、jsonrpsee、gRPC等方案,最终选择了最简单的Unix Socket JSON-RPC 2.0。理由很实际:文件系统权限就是免费的访问控制;SO_PEERCRED能拿到调用方的身份用于审计;"监听错误网卡"这种TCP特有的bug在Unix Socket上根本无法发生。整个系统只有约30个依赖。
用团队自己的话说:"对于单板、单进程协作的场景,一套极简的Unix Socket RPC可能比一整个ROS生态更合适。"
五、从仿真到真机:Sim2Real的完整链路
Microduck真正的技术壁垒不在硬件,而在从仿真到真机的完整训练-部署流水线。
训练端
训练使用mjlab框架(基于MuJoCo Warp的物理仿真)+ PPO算法。一次标准训练流程:
- 并行仿真:在GPU上同时拉起4096个虚拟机器鸭
- PPO策略优化:设定奖励函数——"往前走给奖励,摔倒扣分"——算法自己摸索最优动作
- 域随机化(Domain Randomization):在仿真中主动注入不确定性
域随机化是Sim2Real成功的关键。Microduck的训练环境模拟了现实世界中几乎所有不确定性:
| 现实世界的不确定性 | 仿真的对应处理 |
|---|---|
| 电池电压波动 | 电压控制律随机化 |
| 舵机齿轮间隙 | ±1°背隙建模为被动铰链 |
| 电机摩擦 | 库伦/Stribeck摩擦 + 负载相关摩擦 |
| 指令延迟 | 控制延迟随机化 |
| 质心偏移 | 质量/惯量逐环境随机缩放 |
| 传感器噪声 | IMU安装偏差、编码器偏置 |
团队甚至把齿轮间隙都建模出来了——在仿真模型的14个关节上串联了±1°的齿轮空转间隙。官方的理由很直白:"在这个尺度上,动作器的精度决定了仿真与现实之间差距的大部分——所以宁可牺牲仿真速度,也要把理想PD控制器换成真实的电压控制律。"
- ONNX导出:训练好的策略导出为ONNX格式,与训练框架完全解耦
一次训练在有CUDA显卡的机器上,1~2小时即可收敛。
部署端
导出的ONNX策略文件由robotd在RK3566上加载运行。每20ms一个控制周期:
read  → 读IMU、ToF、手柄指令
infer → ONNX Runtime前向推理
write → 15路舵机目标位置写入总线
wait  → 等下一个20ms
统一接口设计是多策略热切换的基础。目前Microduck注册了十几个任务——行走、站起、坐下、踢球、前滚翻、轮滑等——它们共享同一套61维观测输入。这意味着运行时可以随时切换策略而不需要改动任何底层代码。
六、开放与封闭的边界
Microduck的开源策略是精心设计的:
完全开源(Apache-2.0):
- 控制系统Runtime代码(Rust)
- 强化学习训练管线(microduck_rl)
- MuJoCo仿真环境
- 预训练的ONNX策略模型
- Sim2Real部署流程
有限开放:
- 3D模型采用CC BY-SA-NC协议——可以打印、可以修改,但不能商用
- 硬件结构BOM和机械图纸不完全开源——防止低端仿制玩具化
完全闭源:
- PCB设计和电路原理图——社区已从源码逆向出部分功能
这个策略很聪明:软件开源降低门槛、吸引社区,硬件适度保护商业价值。
七、社区飞轮已经转起来了
Microduck的价值不在硬件,而在它正在形成的社区飞轮:
一个人训练踢球 → 上传Hugging Face Hub
另一个人下载 → 改进平衡 → 重新上传
第三人拿来 → 加上避障 → 继续迭代
这种"训练→共享→复用"的生态模式,让每一个参与者的贡献都能被后来者直接使用。Hugging Face CEO克莱姆·德朗格的说法是:预期销量能突破5万台。
更重要的是,所有基于Microduck训练的策略,本质上都是在为RK3566指令集优化算法。这种"肌肉记忆"一旦形成,后续替换芯片的迁移成本极高。这也是为什么Microduck发布后,A股瑞芯微直接涨停——国产芯片第一次借助开源机器人生态完成了开发者心智的卡位。
八、它不能做什么
在兴奋之余,有必要冷静地看清楚Microduck的边界:
| 能力 | 现状 |
|---|---|
| 做家务 | ❌ 鸭嘴夹爪只能叼轻物(约800克),无法扫地洗碗 |
| 续航 | 约1小时,电池容量受限 |
| 负载 | 机身约800克,动力有限,仅适合室内平地 |
| 算力 | RK3566仅适合运动策略推理,无法本地运行大语言模型 |
| 硬件改造 | 结构件不开源,机械结构二次开发受限 |
Hugging Face官方明确定位:Microduck是"开源机器人开发板",不是消费级家政机器人。它的真正价值在于降低物理AI的开发门槛。
九、谁应该买它
| 用户类型 | 适合程度 | 理由 |
|---|---|---|
| AI/RL算法开发者 | ⭐⭐⭐⭐⭐ | 399美元买到完整Sim2Real平台,性价比碾压 |
| 高校实验室 | ⭐⭐⭐⭐⭐ | 替代数万级科研机器人,统一硬件标准,实验可复现 |
| 机器人爱好者/极客 | ⭐⭐⭐⭐ | 开箱即玩+可编程,趣味性极高 |
| STEM教育 | ⭐⭐⭐⭐ | 低成本入门强化学习和机器人学 |
| 纯娱乐消费者 | ⭐⭐ | 2681元买个"会动的鸭子"偏贵,且无娱乐生态 |
十、结语:为什么这只鸭子很重要
它证明了三件事:
第一,具身智能的入门成本已经被压到了消费级。 过去,双足机器人强化学习是实验室的专利。现在,一个大学生用一台游戏本加一只机器鸭就能完整跑通"仿真→训练→部署"的闭环。
第二,开源硬件+低门槛AI训练+社区生态的模式是可行的。 这与当年树莓派推动嵌入式Linux普及、Arduino推动创客文化如出一辙。
第三,中国供应链在具身智能领域已经具备核心竞争力。 从瑞芯微的主控芯片到矽递科技的代工制造,"海外开源设计+中国供应链量产"的协作模式已经被验证。
Hugging Face联合创始人托马斯·沃尔夫说它是"第一款真正可及的强化学习机器人"。这个评价是否过誉,时间会给出答案。但有一点是确定的:当全球数万名开发者开始在同一只鸭子上训练、分享、迭代他们的策略时,一个全新的机器人开发范式正在形成。
正如一位评论者所说:"硬件会过时,这份'怎么造'的知识不会。"